Bijgewerkt
PID regelaar uitgelegd: werking, instellingen en procesdynamiek
Hoe werkt een PID regelaar? Leer wat P, I en D doen, hoe procesdynamiek de juiste instellingen bepaalt en hoe u regelgedrag herkent in trenddata.
Door Brent Zwart, Process Control Engineer
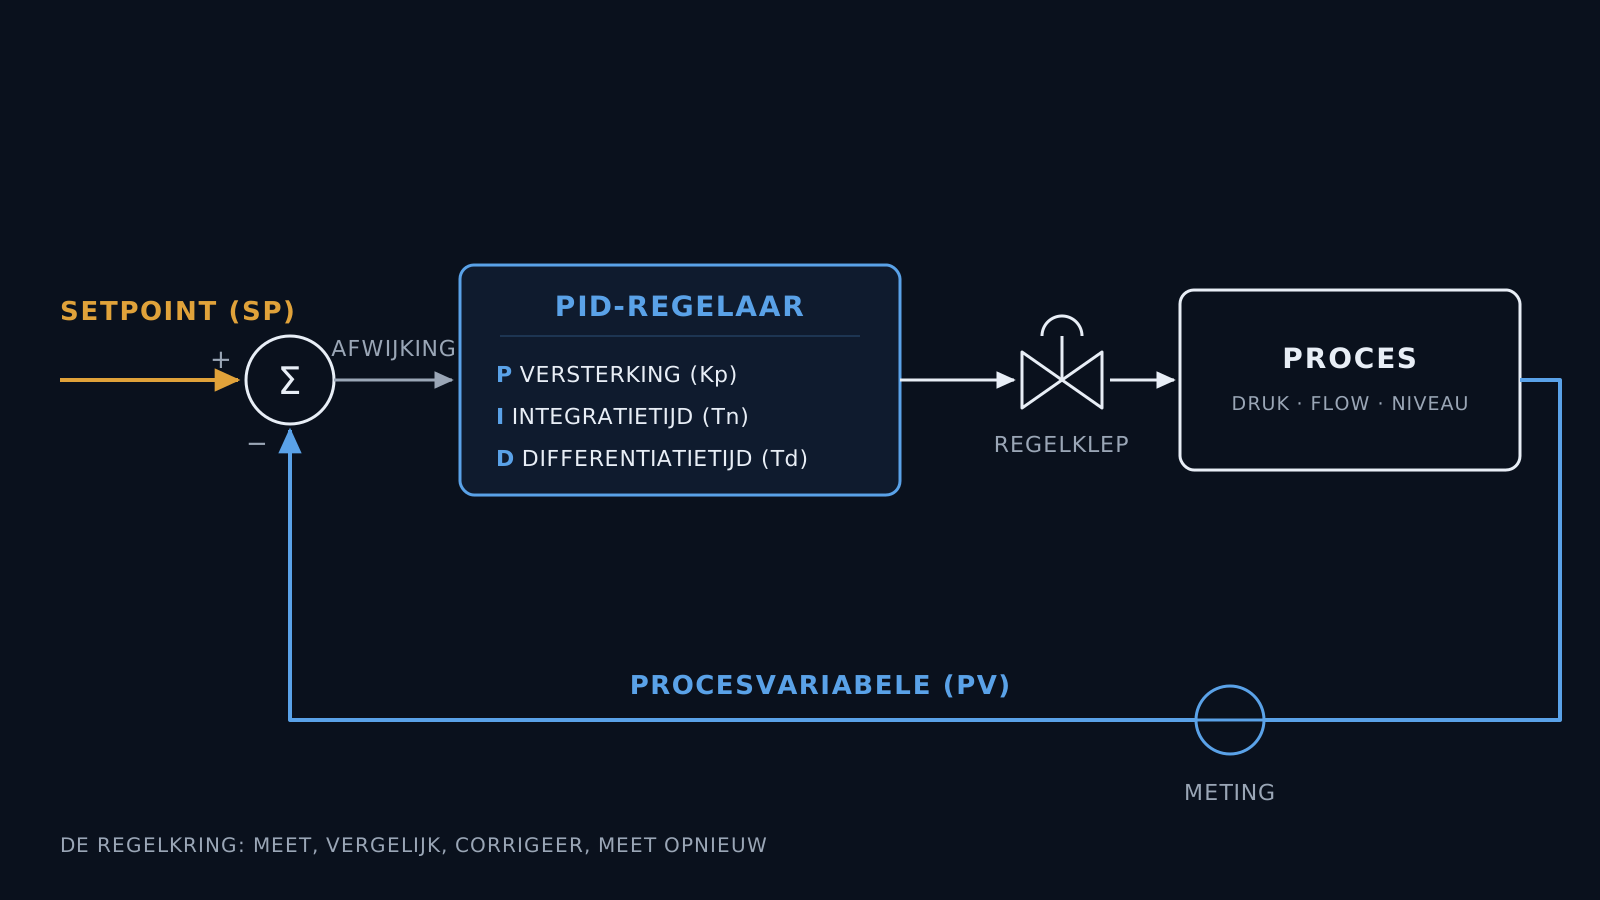
Een PID regelaar vormt de koppeling tussen wat een proces moet doen en wat het proces daadwerkelijk doet. De gewenste waarde is het setpoint (SP), de gemeten proceswaarde is de PV en met de regeluitgang (MV of output) wordt het proces bijgestuurd. Het verschil tussen SP en PV vormt de regelafwijking waarop de regelaar reageert.
Hoe die correctie eruitziet, wordt bepaald door de P, I en eventueel D actie. Maar een goede PID regeling begint niet bij het aanpassen van Kp, Tn of Td. De instellingen moeten passen bij de dynamiek van het proces dat erachter zit. Dode tijd, procesversterking, tijdconstanten en verstoringen bepalen uiteindelijk hoe snel en hoe agressief een regelkring kan reageren.
Daarom zegt een set PID instellingen op zichzelf nog weinig. Om te beoordelen of een PID regeling goed staat, moet u kijken naar de regelaar én het gedrag van het proces.
Wat doet een PID regelaar?
Een PID regelaar werkt continu in een gesloten regelkring. In zo’n PID regeling worden steeds dezelfde vier stappen doorlopen:
Meten. Een transmitter meet de proceswaarde (PV), bijvoorbeeld druk, flow, niveau of temperatuur.
Vergelijken. De regelaar vergelijkt de PV met het ingestelde setpoint (SP). Het verschil tussen beide is de regelafwijking.
Corrigeren. Op basis van die regelafwijking berekent de regelaar hoeveel de regeluitgang (MV of output) moet worden aangepast.
Opnieuw meten. De aanpassing beïnvloedt het proces, de PV reageert en de regelaar beoordeelt opnieuw de afwijking.
Deze terugkoppeling vormt de basis van elke PID regeling. De PID regelaar reageert op het verschil tussen de gewenste en gemeten proceswaarde, maar hoe het proces op een correctie reageert wordt bepaald door de procesdynamiek. Daarom kunnen dezelfde PID instellingen in twee verschillende processen totaal ander regelgedrag opleveren.
Waar P, I en D in een PID regeling voor staan
P: de proportionele actie
De proportionele actie reageert direct op de actuele regelafwijking tussen setpoint en proceswaarde. Hoe groter deze afwijking, hoe groter de correctie van de regelaar. De sterkte van deze reactie wordt bepaald door de proportionele versterking Kp.
Een hogere Kp zorgt ervoor dat de regelaar sterker reageert op dezelfde afwijking. Dit kan de PID regeling sneller en nauwkeuriger maken, maar een te hoge versterking kan leiden tot overshoot en oscillaties. Bij een lage Kp reageert de regelaar juist minder sterk, waardoor de regeling traag kan worden en afwijkingen langzamer worden gecorrigeerd.
Met alleen P actie blijft bij veel processen een blijvende afwijking tussen PV en setpoint bestaan. Voor een constante regeluitgang is namelijk een bepaalde regelafwijking nodig. Dit noemen we de statische regelafwijking of offset. De I actie zorgt ervoor dat deze blijvende afwijking uiteindelijk wordt weggewerkt.
I: de integrerende actie
De integrerende actie kijkt niet alleen naar de huidige regelafwijking, maar bouwt de correctie op zolang er een verschil tussen setpoint (SP) en proceswaarde (PV) aanwezig is. Hierdoor kan de I actie de statische regelafwijking die bij alleen P actie kan blijven bestaan uiteindelijk wegwerken.
De snelheid waarmee deze correctie wordt opgebouwd, wordt bepaald door de integratietijd Tn. Afhankelijk van het regelsysteem wordt hiervoor ook Ti, nasteltijd of hersteltijd gebruikt. De integratietijd wordt meestal uitgedrukt in seconden of minuten.
Belangrijk is dat de werking van Tn tegengesteld kan aanvoelen: een kleinere Tn betekent een sterkere en snellere I actie. Een grotere Tn maakt de integrerende werking juist rustiger en langzamer.
Staat Tn te klein, dan kan de integrerende actie sneller correctie opbouwen dan het proces kan verwerken. De regelaar blijft dan corrigeren terwijl het effect van eerdere correcties nog niet volledig zichtbaar is, waardoor overshoot en oscillaties kunnen ontstaan. Staat Tn te groot, dan wordt de integrerende actie juist traag en kan het lang duren voordat een blijvende regelafwijking volledig is weggewerkt.
D: de differentiërende actie
De differentiërende actie reageert op hoe snel de regelafwijking verandert. Waar P kijkt naar de huidige afwijking en I naar de opgebouwde afwijking over de tijd, kijkt D naar de veranderingssnelheid. De sterkte van deze werking wordt bepaald door de differentiatietijd Td ook wel Tv genoemd.
Wanneer de PV snel richting het setpoint beweegt, kan de D actie de correctie eerder afremmen. Daarmee kan D extra demping toevoegen en overshoot beperken. Dit kan vooral waardevol zijn bij processen waarbij de proceswaarde voorspelbaar en geleidelijk verandert en voldoende informatie bevat over de richting waarin het proces zich ontwikkelt.
D actie heeft echter ook een belangrijk nadeel. Snelle veranderingen en ruis in het meetsignaal kunnen door de differentiërende werking worden versterkt. Hierdoor kan de regeluitgang onrustig worden en kan bijvoorbeeld een klep of andere actuator onnodig veel bewegen. Daarom wordt D in veel industriële regelkringen niet gebruikt en wordt gekozen voor een PI regelaar. Of D waarde toevoegt, wordt dus niet alleen bepaald door hoe snel of traag een proces is. Ook het dynamische gedrag van het proces, de kwaliteit van de meting en het effect op de regeluitgang zijn bepalend. D actie moet daarom alleen worden toegepast wanneer deze aantoonbaar extra demping of verbetering van het regelgedrag oplevert.
Hoe procesdynamiek de PID instellingen bepaalt
De juiste instellingen van een PID regeling worden niet alleen bepaald door de regelaar, maar vooral door het proces dat erachter zit. Dezelfde instellingen kunnen op twee verschillende processen daarom totaal ander regelgedrag veroorzaken.
Om te bepalen hoe een proces reageert, zijn drie eigenschappen bijzonder belangrijk: de procesversterking Kproc, de tijdconstante τ en de dode tijd θ. Samen beschrijven ze hoe sterk, hoe snel en met hoeveel vertraging een proces reageert op een verandering van de regeluitgang.
Procesversterking Kproc
De procesversterking Kproc geeft aan hoe sterk de proceswaarde reageert op een verandering van de regeluitgang.
In eenvoudige vorm:
Kproc = ΔPV / ΔMV
Hierbij is ΔMV de verandering van de regeluitgang en ΔPV de verandering van de proceswaarde nadat het proces een nieuwe stabiele toestand heeft bereikt.
Stel dat de regeluitgang van 40 naar 50 procent verandert en de PV daardoor uiteindelijk van 100 naar 120 stijgt. De verandering van MV is dan 10 procentpunten en de verandering van PV 20 eenheden:
Kproc = 20 / 10 = 2
Onder deze omstandigheden veroorzaakt één procentpunt verandering van de regeluitgang dus uiteindelijk ongeveer twee eenheden verandering van de PV.
Kproc zegt daarmee iets over de gevoeligheid van het proces. Een hoge procesversterking betekent dat een relatief kleine verandering van de regeluitgang een groot effect op de PV kan hebben. Bij een lage procesversterking is juist meer verandering van de regeluitgang nodig voor hetzelfde effect.
Ook de richting is belangrijk. Bij een positieve procesversterking bewegen MV en PV in dezelfde richting. Bij een negatieve procesversterking zorgt een verhoging van MV juist voor een daling van PV.
Kproc vertelt echter nog niet hoe snel die verandering plaatsvindt. Daarvoor kijken we naar de tijdconstante.
Tijdconstante τ
De tijdconstante τ beschrijft hoe snel het proces reageert nadat een verandering is ingezet.
Veel industriële processen bereiken na een verandering van de regeluitgang niet direct een nieuwe eindwaarde. De PV beweegt geleidelijk naar een nieuwe toestand. Voor processen die zich ongeveer als een eerste orde systeem gedragen, kan de tijdconstante worden geschat met de 63,2 procent methode.
Na één tijdconstante heeft de PV ongeveer 63,2 procent van de totale verandering naar de nieuwe eindwaarde afgelegd.
Stijgt de PV bijvoorbeeld uiteindelijk van 100 naar 120, dan bedraagt de totale verandering 20 eenheden. Het punt op 63,2 procent van deze verandering ligt op:
100 + (0,632 × 20) = 112,64
De tijd die het proces vanaf het begin van de daadwerkelijke respons nodig heeft om dit punt te bereiken, geeft een benadering van τ.
Een kleine τ wijst op een relatief snelle procesrespons. Een grote τ betekent dat het proces meer tijd nodig heeft om op een verandering te reageren.
Maar soms gebeurt er na een verandering van de regeluitgang eerst een periode vrijwel niets. Die vertraging beschrijven we met de dode tijd.
Dode tijd θ
De dode tijd θ is de tijd tussen een verandering van de regeluitgang en het moment waarop het effect daarvan zichtbaar begint te worden in de PV.
Dode tijd kan bijvoorbeeld ontstaan door transport door een leiding, menging, warmteoverdracht, meetvertraging of fysieke afstand tussen het punt waar wordt ingegrepen en het punt waar wordt gemeten.
Voor een PID regelaar is dode tijd belangrijk. Tijdens deze periode heeft de regelaar namelijk nog geen zichtbare terugkoppeling van zijn eerdere correctie. De regeluitgang is al veranderd, terwijl de PV nog niet of nauwelijks reageert.
Wanneer de regelaar in die periode steeds verder corrigeert, kan later blijken dat er meer is gecorrigeerd dan nodig was. Een proces met relatief veel dode tijd vraagt daarom doorgaans om een voorzichtigere afstelling dan een proces waarvan het effect snel zichtbaar wordt.
Kproc, τ en θ bepalen samen het procesgedrag
De drie eigenschappen beschrijven ieder een ander deel van dezelfde procesrespons:
Kproc vertelt hoe sterk het proces reageert.
τ vertelt hoe snel de reactie zich ontwikkelt.
θ vertelt hoeveel vertraging aanwezig is voordat die reactie zichtbaar wordt.
Vooral de verhouding tussen dode tijd en tijdconstante is belangrijk. Wanneer θ groot is ten opzichte van τ, werkt de regelaar relatief lang met informatie waarin het effect van zijn laatste correcties nog niet zichtbaar is. Daardoor neemt de ruimte voor een agressieve afstelling af.
Dat betekent niet dat één waarde afzonderlijk bepaalt of een proces goed of slecht regelbaar is. Het is juist de combinatie van procesversterking, snelheid en vertraging die bepaalt welke regelinstellingen bij het proces passen.
Van trenddata naar procesdynamiek
Kproc, τ en θ zijn niet alleen theoretische begrippen. Onder geschikte omstandigheden kunnen deze eigenschappen worden afgeleid uit het gedrag dat zichtbaar is in procesdata.
Een verandering van de regeluitgang en de daaropvolgende reactie van de PV bevatten informatie over hoe sterk, hoe snel en met hoeveel vertraging het proces reageert. Daarmee kan procesgedrag kwantitatief worden beschreven in plaats van uitsluitend visueel te worden beoordeeld.
Dat vormt de basis voor de volgende stap: het vertalen van procesgedrag naar een procesmodel en uiteindelijk naar passende regelinstellingen.
Bij onze resultaten ziet u hoe PID Dynamics deze principes in de praktijk toepast, met de cijfers van vóór en na de optimalisatie.
Zo herkent u een slecht presterende PID regeling in trenddata
Veel problemen in een regelkring laten herkenbare patronen achter in historische trenddata. Door setpoint (SP), proceswaarde (PV) en regeluitgang (MV of output) over dezelfde periode te bekijken, ontstaat vaak al een eerste beeld van het regelgedrag.
Een trend alleen bewijst echter niet direct wat de oorzaak is. Hetzelfde patroon kan ontstaan door verkeerde regelinstellingen, procesverstoringen, actuatorproblemen of interacties met andere regelkringen. Trendanalyse is daarom het begin van de diagnose, niet het eindpunt.
De regeling reageert te agressief
Een veelvoorkomend patroon is een PV die herhaaldelijk rond het setpoint oscilleert, terwijl de regeluitgang voortdurend blijft corrigeren.
Wanneer deze beweging een herkenbaar ritme heeft en gedurende langere tijd blijft bestaan, kan dat wijzen op een regelkring die te agressief is ingesteld. Een te sterke P actie, een te sterke I actie of een combinatie daarvan kan ervoor zorgen dat de regelaar telkens sterker corrigeert dan het proces nodig heeft.
Oscillatie alleen is echter niet voldoende om deze conclusie te trekken. Een periodieke procesverstoring, interactie met een andere regelkring of mechanisch gedrag van een actuator kan een vergelijkbaar patroon veroorzaken.
Daarom moeten PV en regeluitgang altijd in samenhang met het proces worden beoordeeld.
De regeling reageert te traag
Het tegenovergestelde komt ook voor. Na een verandering of verstoring beweegt de PV wel terug richting het setpoint, maar duurt het relatief lang voordat de afwijking wordt gecorrigeerd.
In trenddata kan dit zichtbaar worden als een langdurige regelafwijking terwijl de regeluitgang slechts beperkt of langzaam reageert.
Dit kan passen bij een conservatief ingestelde regelaar, bijvoorbeeld door een lage proportionele versterking of een zwakke integrerende werking. Maar een trage respons betekent niet automatisch dat de PID instellingen verkeerd staan.
Ook de natuurlijke procesdynamiek, begrenzingen of onvoldoende capaciteit van het corrigerende element kunnen ervoor zorgen dat de PV langzaam herstelt. De snelheid van het proces moet daarom altijd worden meegenomen voordat de regelinstellingen worden aangepast.
De integrerende actie loopt op tegen een grens
Een regeluitgang heeft fysieke grenzen. Een klep kan bijvoorbeeld niet verder openen dan 100 procent en een pomp kan niet onbeperkt meer capaciteit leveren.
Wanneer de regeluitgang zijn minimale of maximale waarde bereikt, kan de regelaar het proces niet verder in dezelfde richting corrigeren.
Als de integrerende actie ondertussen correctie blijft opbouwen, kan integrator windup ontstaan. Zodra de procescondities veranderen of de regeluitgang weer ruimte krijgt om te bewegen, moet deze opgebouwde integrerende bijdrage eerst worden afgebouwd. Hierdoor kan een langdurig herstel of een forse overshoot ontstaan.
In trenddata kan dit bijvoorbeeld herkenbaar zijn aan een regeluitgang die langere tijd tegen een grens ligt, gecombineerd met een PV die daarna sterk voorbij het setpoint beweegt.
Moderne regelaars beschikken vaak over anti windup functies om dit gedrag te beperken. Toch blijft langdurige verzadiging van de regeluitgang belangrijke informatie bij het analyseren van een regelkring.
De D actie reageert op meetruis
De differentiërende actie reageert op snelle veranderingen in het meetsignaal. Daardoor kunnen kleine, snelle fluctuaties in de PV relatief sterke bewegingen van de regeluitgang veroorzaken.
Op een uitgezoomde trend kan de PV redelijk rustig lijken, terwijl bij nader inzoomen kleine snelle veranderingen zichtbaar worden. Wanneer deze bewegingen versterkt terugkomen in de regeluitgang, kan de D actie hier een rol in spelen.
Dit kan leiden tot een onrustige regeluitgang en onnodige beweging van kleppen of andere actuatoren. In zo'n situatie moet worden onderzocht of de D actie daadwerkelijk waarde toevoegt en of de kwaliteit en filtering van het meetsignaal geschikt zijn voor differentiërende werking.
En soms ligt het helemaal niet aan de PID instellingen
Niet iedere oscillatie, trage respons of blijvende afwijking wordt veroorzaakt door Kp, Tn of Td.
Een regelklep kan bijvoorbeeld last hebben van stiction. Door statische wrijving verandert de aansturing wel, maar beweegt de klep aanvankelijk nauwelijks. Zodra de wrijving wordt overwonnen, kan de klep plotseling losschieten. Dit kan een terugkerend patroon veroorzaken in zowel de proceswaarde als de regeluitgang.
Ook verzadiging, meetproblemen, procesverstoringen, veranderende bedrijfscondities en interacties tussen verschillende regelkringen kunnen gedrag veroorzaken dat op verkeerde PID instellingen lijkt.
Daarom is alleen naar de vorm van de PV kijken niet voldoende. De samenhang tussen SP, PV, regeluitgang en het proces eromheen bepaalt uiteindelijk wat er werkelijk gebeurt.
Dat onderscheid is essentieel. Een regelaar opnieuw afstellen terwijl de werkelijke oorzaak ergens anders ligt, lost het probleem niet op en kan het regelgedrag zelfs verslechteren.
Waarom een PID regeling na verloop van tijd anders kan presteren
Een PID regelaar kan jarenlang met dezelfde Kp, Tn en eventueel Td blijven draaien. Toch betekent dat niet dat de regeling na jaren nog hetzelfde presteert als bij de oorspronkelijke afstelling.
De reden is eenvoudig: de regelinstellingen blijven gelijk, terwijl de dynamiek van het proces kan veranderen.
Warmtewisselaars kunnen vervuilen, kleppen kunnen slijten of een andere karakteristiek krijgen en pompen kunnen na onderhoud of vervanging anders reageren. Ook veranderingen in productiecapaciteit, grondstoffen, productmix, temperaturen, drukken of andere bedrijfscondities kunnen het gedrag van een proces beïnvloeden.
Daarmee kunnen ook eigenschappen zoals procesversterking Kproc, tijdconstante τ en dode tijd θ veranderen. De Kp en Tn die goed pasten bij de oorspronkelijke procesdynamiek hoeven dan niet meer optimaal te zijn voor de huidige situatie.
Dat hoeft niet direct tot een storing of alarm te leiden. Een regelkring kan technisch blijven functioneren terwijl de PV meer varieert, verstoringen langzamer worden weggewerkt of de regeluitgang meer beweegt dan noodzakelijk.
Juist daardoor kunnen verslechterende regelprestaties lange tijd onopgemerkt blijven.
Een goede afstelling moet daarom niet uitsluitend worden gezien als iets dat tijdens de inbedrijfstelling één keer wordt uitgevoerd. Wanneer het proces, de installatie of de bedrijfscondities veranderen, is het zinvol om opnieuw te beoordelen of de regelinstellingen nog aansluiten op de actuele procesdynamiek.
Hoe u een PID regelaar goed instelt
Er zijn verschillende manieren om een PID regelaar af te stellen. Het belangrijkste verschil zit in de vraag waarop de gekozen instellingen worden gebaseerd.
Afstellen op ervaring
In de praktijk worden PID instellingen regelmatig handmatig aangepast op basis van ervaring en het zichtbare gedrag van de regeling. Kp of Tn wordt gewijzigd, waarna wordt beoordeeld of de trend verbetert.
Een ervaren operator of engineer kan hiermee goede resultaten bereiken. Het nadeel is dat de uitkomst sterk afhankelijk is van ervaring, beschikbare tijd en de omstandigheden tijdens het testen. Bovendien is achteraf niet altijd duidelijk waarom bepaalde instellingen zijn gekozen.
Klassieke tuningmethoden
Een bekend voorbeeld is de Ziegler Nichols methode. Bij de klassieke gesloten kring methode wordt de proportionele versterking verhoogd totdat een aanhoudende oscillatie ontstaat. Uit de kritische versterking en oscillatieperiode kunnen vervolgens regelinstellingen worden bepaald.
Deze methode heeft een belangrijke rol gespeeld in de ontwikkeling van PID tuning, maar het bewust richting de stabiliteitsgrens brengen van een regelkring is niet voor iedere industriële installatie wenselijk.
Er bestaan daarom verschillende andere tuningmethoden die op een andere manier tot geschikte regelinstellingen komen.
Afstellen op basis van procesdynamiek
Een andere benadering is om eerst het dynamische gedrag van het proces te bepalen. De eerder besproken procesversterking Kproc, tijdconstante τ en dode tijd θ kunnen onder geschikte omstandigheden worden geschat uit de reactie van het proces.
Met deze procesparameters kan een model van het proces worden opgebouwd. Op basis daarvan kunnen vervolgens passende waarden voor Kp, Tn en waar nodig Td worden berekend.
Het grote verschil is dat de regelinstellingen daarmee niet uitsluitend worden gekozen op basis van hoe een trend eruitziet. Er ligt een technische relatie tussen het gemeten procesgedrag en de gekozen afstelling.
Historische trenddata kan daarbij waardevol zijn omdat bestaande procesbewegingen kunnen worden gebruikt om de dynamiek te onderzoeken, zonder dat daarvoor automatisch nieuwe tests op de installatie nodig zijn. Wel moet de beschikbare data voldoende informatie bevatten om betrouwbare conclusies te kunnen trekken.
PID Dynamics werkt vanuit deze benadering. We analyseren eerst het regelgedrag en de onderliggende procesdynamiek en onderbouwen op basis daarvan welke aanpassingen zinvol zijn.
Hoe dat verloopt, van de eerste analyse tot implementatie en verificatie, leest u bij het complete traject.
Veelgestelde vragen
Wat is een PID regelaar?
Een PID regelaar is een regelalgoritme dat de regeluitgang berekent op basis van het verschil tussen de gewenste waarde, het setpoint (SP), en de gemeten proceswaarde (PV). De regeling kan daarbij gebruikmaken van een proportionele, integrerende en differentiërende actie.
PID regelaars worden in de procesindustrie onder andere toegepast voor het regelen van druk, flow, niveau, temperatuur en doseringen. In veel toepassingen wordt overigens alleen P en I gebruikt en werkt de regelaar dus als PI regelaar.
Waar staat PID voor?
PID staat voor Proportioneel, Integrerend en Differentiërend.
De P actie reageert op de huidige regelafwijking. De I actie bouwt correctie op zolang een afwijking aanwezig blijft. De D actie reageert op de snelheid waarmee de regelafwijking verandert.
Samen bepalen deze acties hoe de regelaar reageert op veranderingen en verstoringen in het proces.
Wat is het verschil tussen een PID regelaar en een PID regeling?
De PID regelaar is het algoritme dat de regelberekening uitvoert, bijvoorbeeld als functieblok in een DCS of PLC.
De PID regeling of regelkring omvat meer dan alleen dat algoritme. Ook de meting, actuator, het proces en de terugkoppeling naar de regelaar maken deel uit van de kring.
Dat onderscheid is belangrijk. Slecht regelgedrag hoeft namelijk niet door verkeerde Kp, Tn of Td instellingen te worden veroorzaakt. Ook procesverstoringen, meetproblemen, actuatorgedrag, begrenzingen en interacties met andere regelkringen kunnen een rol spelen.
Wat is het verschil tussen een PI en PID regelaar?
Een PI regelaar gebruikt alleen de proportionele en integrerende actie. Bij een PID regelaar wordt daarnaast de differentiërende actie gebruikt.
In veel industriële regelkringen is PI regeling voldoende. D actie kan extra demping toevoegen wanneer de procesdynamiek daar geschikt voor is en het meetsignaal voldoende kwaliteit heeft.
D actie reageert echter sterk op snelle veranderingen in het meetsignaal en kan daardoor ook meetruis versterken. Het toevoegen van D is daarom geen standaardverbetering. De keuze tussen PI en PID moet aansluiten op het gedrag van het proces en de kwaliteit van de meting.
Kan ik een PID regelaar zelf instellen?
Dat kan, maar een wijziging van Kp, Tn of Td moet wel passen bij de dynamiek van het proces.
Handmatig afstellen op basis van ervaring kan bij bepaalde regelkringen goed werken. Naarmate dode tijd, procesinteracties, verstoringen of veranderende bedrijfscondities een grotere rol spelen, wordt het echter moeilijker om uitsluitend op basis van het zichtbare trendbeeld te bepalen welke instellingen geschikt zijn.
Een onderbouwde afstelling begint daarom met het begrijpen van het proces. Parameters zoals procesversterking Kproc, tijdconstante τ en dode tijd θ kunnen worden gebruikt om de procesdynamiek te beschrijven en passende regelinstellingen te bepalen.
Hoe weet ik of slecht regelgedrag door de PID instellingen wordt veroorzaakt?
Dat is niet altijd uit één trend of één symptoom vast te stellen.
Een oscillerende PV kan bijvoorbeeld ontstaan door te agressieve regelinstellingen, maar ook door een periodieke procesverstoring, een klep met stiction of interactie met een andere regelkring. Een trage respons kan het gevolg zijn van conservatieve tuning, maar ook van de natuurlijke procesdynamiek of een begrenzing in de installatie.
Daarom worden SP, PV en regeluitgang samen beoordeeld, bij voorkeur in combinatie met relevante procesinformatie. Het patroon in de trend geeft aanwijzingen, maar de onderliggende oorzaak moet eerst worden vastgesteld voordat de regelinstellingen worden aangepast.
Hoe vaak moet een PID regeling opnieuw worden beoordeeld?
Daar bestaat geen vaste termijn voor. Een goed afgestelde regelkring hoeft niet automatisch periodiek opnieuw te worden getuned.
Een nieuwe beoordeling wordt vooral relevant wanneer de procesdynamiek of regelprestaties veranderen. Denk aan gewijzigde productiecondities, vervuiling van apparatuur, onderhoud of vervanging van kleppen en pompen, veranderingen in grondstoffen of een regelkring die aantoonbaar anders begint te reageren.
De vraag is daarom niet alleen hoe oud de PID instellingen zijn, maar vooral of ze nog passen bij het proces zoals dat nu functioneert.
Benieuwd hoeveel rustiger uw eigen kringen kunnen draaien?
Wij analyseren bestaande trenddata en rekenen door wat de optimale instellingen zijn. Geen extra hardware, geen stilstand. De PID Performance Scan is gratis: u ziet eerst waar het rustiger kan, en krijgt daarna een vaste prijs voor de optimalisatie.
Plan een kennismaking en we kijken samen naar uw situatie. U hoort binnen één à twee werkdagen van ons.