Aktualisiert
PID-Regler einfach erklärt: Funktionsweise, Einstellungen und Prozessdynamik
Wie funktioniert ein PID-Regler? Erfahren Sie, was P, I und D tun, wie die Prozessdynamik die richtigen Einstellungen bestimmt und wie Sie Regelverhalten in Trenddaten erkennen.
Von Brent Zwart, Process Control Engineer
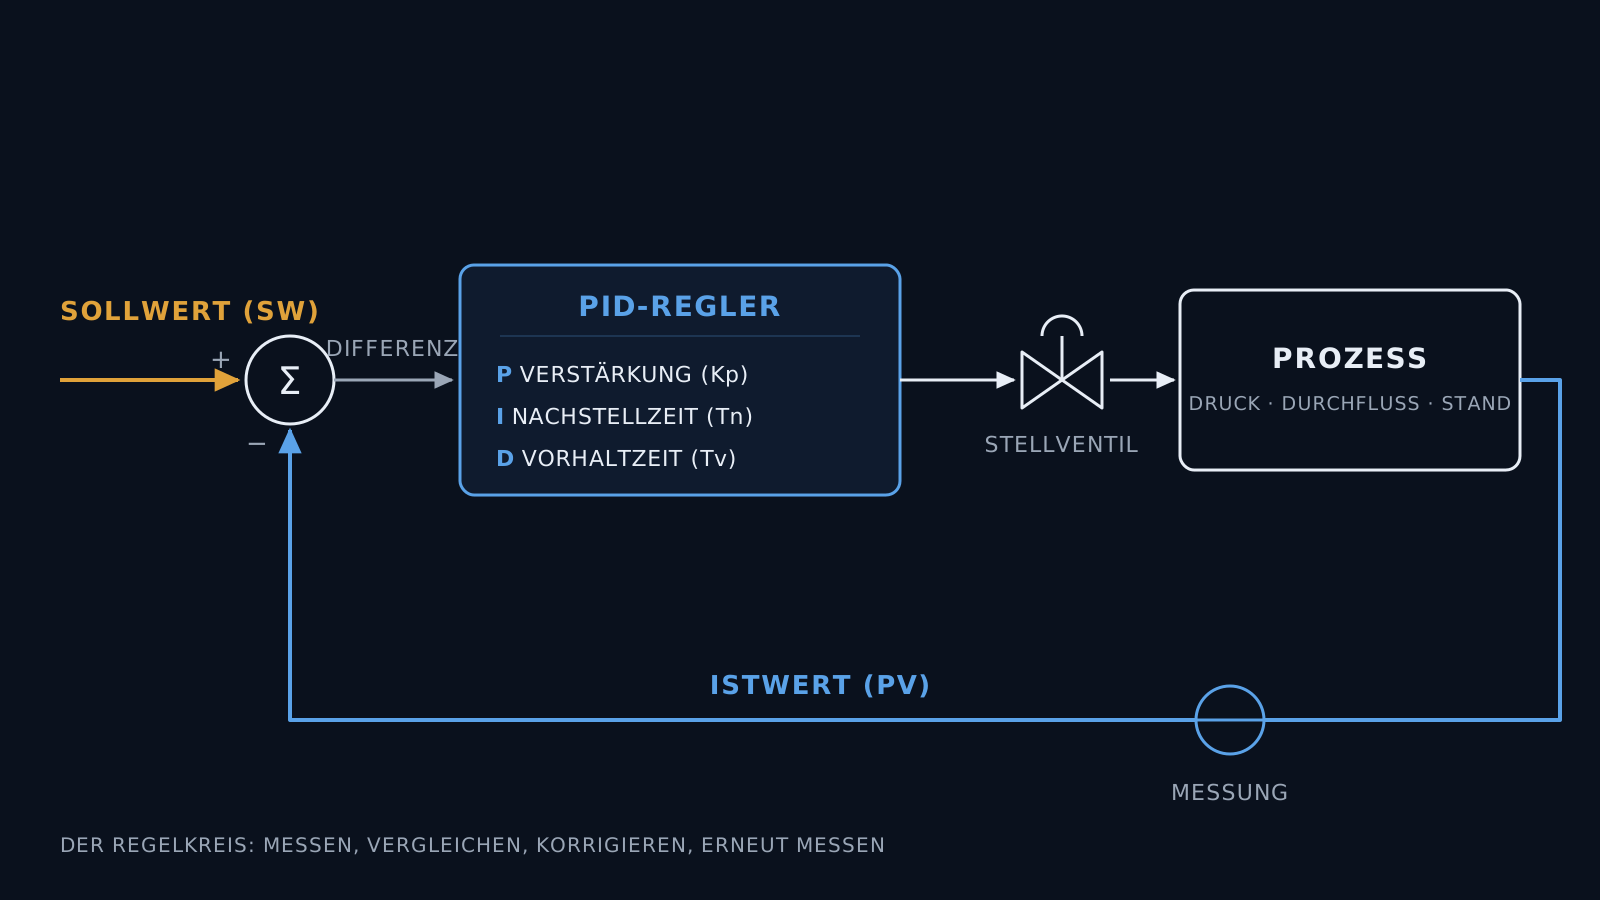
Ein PID-Regler ist das Bindeglied zwischen dem, was ein Prozess tun soll, und dem, was der Prozess tatsächlich tut. Der gewünschte Wert ist der Sollwert (SP), der gemessene Prozesswert ist der Istwert (PV), und mit der Stellgröße (MV oder Output) wird der Prozess nachgesteuert. Die Differenz zwischen Sollwert und Istwert ist die Regelabweichung, auf die der Regler reagiert.
Wie diese Korrektur aussieht, bestimmen der P-, der I- und gegebenenfalls der D-Anteil. Eine gute PID-Regelung beginnt aber nicht beim Verstellen von Kp, Tn oder Tv. Die Einstellungen müssen zur Dynamik des Prozesses dahinter passen. Totzeit, Prozessverstärkung, Zeitkonstanten und Störungen bestimmen letztlich, wie schnell und wie aggressiv ein Regelkreis reagieren kann.
Deshalb sagt ein Satz PID-Parameter für sich allein wenig aus. Um zu beurteilen, ob eine PID-Regelung gut eingestellt ist, müssen Sie den Regler und das Verhalten des Prozesses betrachten.
Was ist ein PID-Regler?
Ein PID-Regler ist ein Regler mit Rückführung, der einen Prozesswert auf seinem Sollwert hält, indem er drei Anteile kombiniert: den Proportionalanteil (P), den Integralanteil (I) und den Differentialanteil (D). Er arbeitet ständig in einem geschlossenen Regelkreis. In einer solchen PID-Regelung werden immer wieder dieselben vier Schritte durchlaufen:
Messen. Ein Messumformer misst den Istwert (PV), zum Beispiel Druck, Durchfluss, Füllstand oder Temperatur.
Vergleichen. Der Regler vergleicht den Istwert mit dem eingestellten Sollwert (SP). Die Differenz zwischen beiden ist die Regelabweichung.
Korrigieren. Auf Basis dieser Regelabweichung berechnet der Regler, wie stark die Stellgröße (MV oder Output) angepasst werden muss.
Erneut messen. Die Anpassung beeinflusst den Prozess, der Istwert reagiert, und der Regler bewertet die Abweichung erneut.
Diese Rückführung ist die Grundlage jeder PID-Regelung. Der PID-Regler reagiert auf die Differenz zwischen gewünschtem und gemessenem Prozesswert, aber wie der Prozess auf eine Korrektur reagiert, bestimmt die Prozessdynamik. Deshalb können dieselben PID-Parameter in zwei verschiedenen Prozessen ein völlig anderes Regelverhalten ergeben.
Wofür P, I und D in einer PID-Regelung stehen
P: der Proportionalanteil
Der Proportionalanteil reagiert direkt auf die aktuelle Regelabweichung zwischen Sollwert und Istwert. Je größer diese Abweichung, desto größer die Korrektur des Reglers. Die Stärke dieser Reaktion wird durch die Proportionalverstärkung Kp bestimmt.
Ein höheres Kp sorgt dafür, dass der Regler auf dieselbe Abweichung stärker reagiert. Das kann die PID-Regelung schneller und genauer machen, eine zu hohe Verstärkung kann aber zu Überschwingen und Schwingungen führen. Bei einem niedrigen Kp reagiert der Regler dagegen schwächer, sodass die Regelung träge werden kann und Abweichungen langsamer korrigiert werden.
Mit dem P-Anteil allein bleibt bei vielen Prozessen eine dauerhafte Abweichung zwischen Istwert und Sollwert bestehen. Für eine konstante Stellgröße ist nämlich eine bestimmte Regelabweichung nötig. Das nennt man die bleibende Regelabweichung oder Offset. Der I-Anteil sorgt dafür, dass diese bleibende Abweichung schließlich abgebaut wird.
I: der Integralanteil
Der Integralanteil betrachtet nicht nur die aktuelle Regelabweichung, sondern baut die Korrektur so lange auf, wie eine Differenz zwischen Sollwert (SP) und Istwert (PV) besteht. Dadurch kann der I-Anteil die bleibende Regelabweichung, die beim P-Anteil allein bestehen bleiben kann, schließlich abbauen.
Die Geschwindigkeit, mit der diese Korrektur aufgebaut wird, wird durch die Nachstellzeit Tn bestimmt. Je nach Regelsystem heißt sie auch Ti, Integrationszeit oder Reset Time. Die Nachstellzeit wird meist in Sekunden oder Minuten angegeben.
Wichtig ist, dass sich die Wirkung von Tn umgekehrt anfühlen kann: Ein kleineres Tn bedeutet einen stärkeren und schnelleren I-Anteil. Ein größeres Tn macht die integrierende Wirkung ruhiger und langsamer.
Ist Tn zu klein, kann der Integralanteil schneller Korrektur aufbauen, als der Prozess verarbeiten kann. Der Regler korrigiert dann weiter, während die Wirkung früherer Korrekturen noch nicht vollständig sichtbar ist, wodurch Überschwingen und Schwingungen entstehen können. Ist Tn zu groß, wird der Integralanteil träge, und es kann lange dauern, bis eine bleibende Regelabweichung vollständig abgebaut ist.
D: der Differentialanteil
Der Differentialanteil reagiert darauf, wie schnell sich die Regelabweichung ändert. Während P auf die aktuelle Abweichung und I auf die über die Zeit aufgebaute Abweichung schaut, betrachtet D die Änderungsgeschwindigkeit. Die Stärke dieser Wirkung wird durch die Vorhaltzeit Tv bestimmt, in manchen Systemen Td genannt.
Bewegt sich der Istwert schnell in Richtung Sollwert, kann der D-Anteil die Korrektur früher abbremsen. Damit kann D zusätzliche Dämpfung bringen und Überschwingen begrenzen. Das kann vor allem bei Prozessen wertvoll sein, bei denen sich der Prozesswert vorhersehbar und allmählich ändert und genügend Information über die Richtung enthält, in die sich der Prozess entwickelt.
Der D-Anteil hat jedoch auch einen wichtigen Nachteil. Schnelle Änderungen und Rauschen im Messsignal können durch die differenzierende Wirkung verstärkt werden. Dadurch kann die Stellgröße unruhig werden, und ein Ventil oder ein anderes Stellglied kann sich unnötig viel bewegen. Deshalb wird D in vielen industriellen Regelkreisen nicht verwendet und stattdessen ein PI-Regler gewählt. Ob D einen Mehrwert bringt, hängt also nicht nur davon ab, wie schnell oder langsam ein Prozess ist. Auch das dynamische Verhalten des Prozesses, die Qualität der Messung und die Wirkung auf die Stellgröße sind entscheidend. Der D-Anteil sollte daher nur eingesetzt werden, wenn er nachweislich zusätzliche Dämpfung oder ein besseres Regelverhalten bringt.
Wie die Prozessdynamik die PID-Parameter bestimmt
Die richtigen Einstellungen einer PID-Regelung werden nicht nur durch den Regler bestimmt, sondern vor allem durch den Prozess dahinter. Dieselben Einstellungen können deshalb in zwei verschiedenen Prozessen ein völlig anderes Regelverhalten verursachen.
Um zu bestimmen, wie ein Prozess reagiert, sind drei Eigenschaften besonders wichtig: die Prozessverstärkung Kproc, die Zeitkonstante τ und die Totzeit θ. Zusammen beschreiben sie, wie stark, wie schnell und mit wie viel Verzögerung ein Prozess auf eine Änderung der Stellgröße reagiert.
Prozessverstärkung Kproc
Die Prozessverstärkung Kproc gibt an, wie stark der Prozesswert auf eine Änderung der Stellgröße reagiert.
In einfacher Form:
Kproc = ΔPV / ΔMV
Dabei ist ΔMV die Änderung der Stellgröße und ΔPV die Änderung des Prozesswerts, nachdem der Prozess einen neuen stabilen Zustand erreicht hat.
Angenommen, die Stellgröße ändert sich von 40 auf 50 Prozent, und der Istwert steigt dadurch schließlich von 100 auf 120. Die Änderung von MV beträgt dann 10 Prozentpunkte und die Änderung von PV 20 Einheiten:
Kproc = 20 / 10 = 2
Unter diesen Bedingungen bewirkt ein Prozentpunkt Änderung der Stellgröße also schließlich etwa zwei Einheiten Änderung des Istwerts.
Kproc sagt damit etwas über die Empfindlichkeit des Prozesses aus. Eine hohe Prozessverstärkung bedeutet, dass eine relativ kleine Änderung der Stellgröße eine große Wirkung auf den Istwert haben kann. Bei einer niedrigen Prozessverstärkung ist dagegen mehr Änderung der Stellgröße für dieselbe Wirkung nötig.
Auch die Richtung ist wichtig. Bei einer positiven Prozessverstärkung bewegen sich MV und PV in dieselbe Richtung. Bei einer negativen Prozessverstärkung bewirkt eine Erhöhung von MV dagegen ein Sinken von PV.
Kproc sagt aber noch nicht, wie schnell diese Änderung stattfindet. Dafür betrachten wir die Zeitkonstante.
Zeitkonstante τ
Die Zeitkonstante τ beschreibt, wie schnell der Prozess reagiert, nachdem eine Änderung eingesetzt hat.
Viele industrielle Prozesse erreichen nach einer Änderung der Stellgröße nicht sofort einen neuen Endwert. Der Istwert bewegt sich allmählich auf einen neuen Zustand zu. Für Prozesse, die sich ungefähr wie ein System erster Ordnung verhalten, lässt sich die Zeitkonstante mit der 63,2-Prozent-Methode schätzen.
Nach einer Zeitkonstante hat der Istwert etwa 63,2 Prozent der gesamten Änderung zum neuen Endwert zurückgelegt.
Steigt der Istwert zum Beispiel schließlich von 100 auf 120, beträgt die gesamte Änderung 20 Einheiten. Der Punkt bei 63,2 Prozent dieser Änderung liegt bei:
100 + (0,632 × 20) = 112,64
Die Zeit, die der Prozess ab dem Beginn der tatsächlichen Reaktion braucht, um diesen Punkt zu erreichen, ergibt eine Näherung für τ.
Ein kleines τ deutet auf eine relativ schnelle Prozessreaktion hin. Ein großes τ bedeutet, dass der Prozess mehr Zeit braucht, um auf eine Änderung zu reagieren.
Manchmal passiert nach einer Änderung der Stellgröße aber zunächst praktisch nichts. Diese Verzögerung beschreiben wir mit der Totzeit.
Totzeit θ
Die Totzeit θ ist die Zeit zwischen einer Änderung der Stellgröße und dem Moment, in dem ihre Wirkung im Istwert sichtbar zu werden beginnt.
Totzeit kann zum Beispiel durch Transport durch eine Leitung, Vermischung, Wärmeübertragung, Messverzögerung oder räumlichen Abstand zwischen dem Ort des Eingriffs und dem Ort der Messung entstehen.
Für einen PID-Regler ist Totzeit wichtig. In dieser Zeit hat der Regler nämlich noch keine sichtbare Rückmeldung zu seiner früheren Korrektur. Die Stellgröße hat sich bereits geändert, während der Istwert noch nicht oder kaum reagiert.
Korrigiert der Regler in dieser Zeit immer weiter, kann sich später herausstellen, dass mehr korrigiert wurde als nötig. Ein Prozess mit relativ viel Totzeit verlangt deshalb in der Regel eine vorsichtigere Einstellung als ein Prozess, dessen Wirkung schnell sichtbar wird.
Kproc, τ und θ bestimmen gemeinsam das Prozessverhalten
Die drei Eigenschaften beschreiben jeweils einen anderen Teil derselben Prozessreaktion:
Kproc sagt, wie stark der Prozess reagiert.
τ sagt, wie schnell sich die Reaktion entwickelt.
θ sagt, wie viel Verzögerung besteht, bevor diese Reaktion sichtbar wird.
Vor allem das Verhältnis zwischen Totzeit und Zeitkonstante ist wichtig. Ist θ groß im Verhältnis zu τ, arbeitet der Regler relativ lange mit Informationen, in denen die Wirkung seiner letzten Korrekturen noch nicht sichtbar ist. Dadurch schrumpft der Spielraum für eine aggressive Einstellung.
Das heißt nicht, dass ein einzelner Wert für sich bestimmt, ob ein Prozess gut oder schlecht regelbar ist. Gerade die Kombination aus Prozessverstärkung, Geschwindigkeit und Verzögerung bestimmt, welche Reglereinstellungen zum Prozess passen.
Von Trenddaten zur Prozessdynamik
Kproc, τ und θ sind nicht nur theoretische Begriffe. Unter geeigneten Bedingungen lassen sich diese Eigenschaften aus dem Verhalten ableiten, das in Prozessdaten sichtbar ist.
Eine Änderung der Stellgröße und die darauffolgende Reaktion des Istwerts enthalten Informationen darüber, wie stark, wie schnell und mit wie viel Verzögerung der Prozess reagiert. Damit lässt sich Prozessverhalten quantitativ beschreiben, statt es nur visuell zu beurteilen.
Das bildet die Grundlage für den nächsten Schritt: die Übertragung des Prozessverhaltens in ein Prozessmodell und schließlich in passende Reglereinstellungen.
Bei unseren Ergebnissen sehen Sie, wie PID Dynamics diese Prinzipien in der Praxis anwendet, mit den Zahlen von vor und nach der Optimierung.
So erkennen Sie eine schlecht arbeitende PID-Regelung in Trenddaten
Viele Probleme in einem Regelkreis hinterlassen erkennbare Muster in historischen Trenddaten. Wenn Sie Sollwert (SP), Istwert (PV) und Stellgröße (MV oder Output) über denselben Zeitraum betrachten, entsteht oft schon ein erstes Bild des Regelverhaltens.
Ein Trend allein beweist aber noch nicht, was die Ursache ist. Dasselbe Muster kann durch falsche Reglereinstellungen, Prozessstörungen, Probleme am Stellglied oder Wechselwirkungen mit anderen Regelkreisen entstehen. Die Trendanalyse ist deshalb der Anfang der Diagnose, nicht ihr Ende.
Die Regelung reagiert zu aggressiv
Ein häufiges Muster ist ein Istwert, der wiederholt um den Sollwert schwingt, während die Stellgröße ständig weiter korrigiert.
Hat diese Bewegung einen erkennbaren Rhythmus und hält sie längere Zeit an, kann das auf einen zu aggressiv eingestellten Regelkreis hindeuten. Ein zu starker P-Anteil, ein zu starker I-Anteil oder eine Kombination daraus kann dazu führen, dass der Regler jedes Mal stärker korrigiert, als der Prozess braucht.
Schwingung allein reicht für diese Schlussfolgerung aber nicht aus. Eine periodische Prozessstörung, eine Wechselwirkung mit einem anderen Regelkreis oder mechanisches Verhalten eines Stellglieds kann ein ähnliches Muster verursachen.
Deshalb müssen Istwert und Stellgröße immer im Zusammenhang mit dem Prozess beurteilt werden.
Die Regelung reagiert zu träge
Auch das Gegenteil kommt vor. Nach einer Änderung oder Störung bewegt sich der Istwert zwar zurück in Richtung Sollwert, aber es dauert relativ lange, bis die Abweichung korrigiert ist.
In Trenddaten kann sich das als lang anhaltende Regelabweichung zeigen, während die Stellgröße nur begrenzt oder langsam reagiert.
Das kann zu einem konservativ eingestellten Regler passen, etwa durch eine niedrige Proportionalverstärkung oder einen schwachen Integralanteil. Eine träge Reaktion bedeutet aber nicht automatisch, dass die PID-Parameter falsch eingestellt sind.
Auch die natürliche Prozessdynamik, Begrenzungen oder eine unzureichende Kapazität des Stellglieds können dafür sorgen, dass sich der Istwert langsam erholt. Die Geschwindigkeit des Prozesses muss daher immer berücksichtigt werden, bevor die Reglereinstellungen angepasst werden.
Der Integralanteil läuft gegen eine Grenze
Eine Stellgröße hat physikalische Grenzen. Ein Ventil kann zum Beispiel nicht weiter als 100 Prozent öffnen, und eine Pumpe kann nicht unbegrenzt mehr Leistung liefern.
Erreicht die Stellgröße ihren minimalen oder maximalen Wert, kann der Regler den Prozess nicht weiter in dieselbe Richtung korrigieren.
Baut der Integralanteil währenddessen weiter Korrektur auf, kann Integrator-Windup entstehen. Sobald sich die Prozessbedingungen ändern oder die Stellgröße wieder Spielraum bekommt, muss dieser aufgebaute integrierende Anteil zuerst wieder abgebaut werden. Dadurch kann ein langes Ausregeln oder ein deutliches Überschwingen entstehen.
In Trenddaten kann das zum Beispiel an einer Stellgröße erkennbar sein, die längere Zeit an einer Grenze liegt, kombiniert mit einem Istwert, der sich danach weit über den Sollwert hinaus bewegt.
Moderne Regler verfügen oft über Anti-Windup-Funktionen, um dieses Verhalten zu begrenzen. Trotzdem bleibt eine lang anhaltende Sättigung der Stellgröße eine wichtige Information bei der Analyse eines Regelkreises.
Der D-Anteil reagiert auf Messrauschen
Der Differentialanteil reagiert auf schnelle Änderungen im Messsignal. Dadurch können kleine, schnelle Schwankungen im Istwert relativ starke Bewegungen der Stellgröße verursachen.
In einem herausgezoomten Trend kann der Istwert recht ruhig wirken, während beim Hineinzoomen kleine, schnelle Änderungen sichtbar werden. Kommen diese Bewegungen verstärkt in der Stellgröße wieder, kann der D-Anteil dabei eine Rolle spielen.
Das kann zu einer unruhigen Stellgröße und unnötiger Bewegung von Ventilen oder anderen Stellgliedern führen. In einer solchen Situation sollte untersucht werden, ob der D-Anteil tatsächlich einen Mehrwert bringt und ob Qualität und Filterung des Messsignals für eine differenzierende Wirkung geeignet sind.
Und manchmal liegt es gar nicht an den PID-Parametern
Nicht jede Schwingung, träge Reaktion oder bleibende Abweichung wird durch Kp, Tn oder Tv verursacht.
Ein Stellventil kann zum Beispiel unter Haftreibung (Stiction) leiden. Durch die Haftreibung ändert sich zwar das Stellsignal, aber das Ventil bewegt sich zunächst kaum. Sobald die Reibung überwunden ist, kann das Ventil plötzlich losspringen. Das kann ein wiederkehrendes Muster sowohl im Prozesswert als auch in der Stellgröße verursachen.
Auch Sättigung, Messprobleme, Prozessstörungen, wechselnde Betriebsbedingungen und Wechselwirkungen zwischen verschiedenen Regelkreisen können Verhalten verursachen, das wie falsche PID-Parameter aussieht.
Deshalb reicht es nicht, nur auf die Form des Istwerts zu schauen. Der Zusammenhang zwischen Sollwert, Istwert, Stellgröße und dem Prozess drumherum bestimmt letztlich, was wirklich passiert.
Diese Unterscheidung ist wesentlich. Einen Regler neu einzustellen, während die eigentliche Ursache woanders liegt, löst das Problem nicht und kann das Regelverhalten sogar verschlechtern.
Warum eine PID-Regelung mit der Zeit anders arbeiten kann
Ein PID-Regler kann jahrelang mit demselben Kp, Tn und gegebenenfalls Tv laufen. Das heißt aber nicht, dass die Regelung nach Jahren noch genauso arbeitet wie bei der ursprünglichen Einstellung.
Der Grund ist einfach: Die Reglereinstellungen bleiben gleich, während sich die Dynamik des Prozesses ändern kann.
Wärmetauscher können verschmutzen, Ventile können verschleißen oder eine andere Kennlinie bekommen, und Pumpen können nach Instandhaltung oder Austausch anders reagieren. Auch Änderungen der Produktionskapazität, der Rohstoffe, des Produktmix, der Temperaturen, Drücke oder anderer Betriebsbedingungen können das Verhalten eines Prozesses beeinflussen.
Damit können sich auch Eigenschaften wie die Prozessverstärkung Kproc, die Zeitkonstante τ und die Totzeit θ ändern. Das Kp und Tn, die gut zur ursprünglichen Prozessdynamik passten, müssen dann für die heutige Situation nicht mehr optimal sein.
Das muss nicht sofort zu einer Störung oder einem Alarm führen. Ein Regelkreis kann technisch weiter funktionieren, während der Istwert stärker schwankt, Störungen langsamer ausgeregelt werden oder sich die Stellgröße mehr bewegt als nötig.
Gerade deshalb können sich verschlechternde Regelleistungen lange unbemerkt bleiben.
Eine gute Einstellung sollte daher nicht nur als etwas gesehen werden, das bei der Inbetriebnahme einmal gemacht wird. Wenn sich der Prozess, die Anlage oder die Betriebsbedingungen ändern, ist es sinnvoll, erneut zu prüfen, ob die Reglereinstellungen noch zur aktuellen Prozessdynamik passen.
Wie Sie einen PID-Regler richtig einstellen
Es gibt verschiedene Wege, einen PID-Regler einzustellen. Der wichtigste Unterschied liegt in der Frage, worauf die gewählten Einstellungen beruhen.
Einstellen nach Erfahrung
In der Praxis werden PID-Parameter regelmäßig von Hand angepasst, auf Basis von Erfahrung und dem sichtbaren Verhalten der Regelung. Kp oder Tn wird geändert, und danach wird beurteilt, ob sich der Trend verbessert.
Ein erfahrener Anlagenfahrer oder Ingenieur kann damit gute Ergebnisse erzielen. Der Nachteil ist, dass das Ergebnis stark von Erfahrung, verfügbarer Zeit und den Bedingungen während des Tests abhängt. Außerdem ist im Nachhinein nicht immer klar, warum bestimmte Einstellungen gewählt wurden.
Klassische Einstellverfahren
Ein bekanntes Beispiel ist das Verfahren nach Ziegler und Nichols. Beim klassischen Verfahren am geschlossenen Kreis wird die Proportionalverstärkung so lange erhöht, bis eine Dauerschwingung entsteht. Aus der kritischen Verstärkung und der Schwingungsperiode lassen sich dann Reglereinstellungen bestimmen.
Dieses Verfahren hat in der Entwicklung der PID-Einstellung eine wichtige Rolle gespielt, aber einen Regelkreis bewusst an die Stabilitätsgrenze zu bringen, ist nicht für jede industrielle Anlage wünschenswert.
Es gibt deshalb verschiedene andere Einstellverfahren, die auf anderem Weg zu geeigneten Reglereinstellungen kommen.
Einstellen auf Basis der Prozessdynamik
Ein anderer Ansatz ist, zuerst das dynamische Verhalten des Prozesses zu bestimmen. Die zuvor besprochene Prozessverstärkung Kproc, Zeitkonstante τ und Totzeit θ lassen sich unter geeigneten Bedingungen aus der Reaktion des Prozesses schätzen.
Mit diesen Prozessparametern lässt sich ein Modell des Prozesses aufbauen. Auf dieser Grundlage können dann passende Werte für Kp, Tn und bei Bedarf Tv berechnet werden.
Der große Unterschied ist, dass die Reglereinstellungen damit nicht nur danach gewählt werden, wie ein Trend aussieht. Es besteht ein technischer Zusammenhang zwischen dem gemessenen Prozessverhalten und der gewählten Einstellung.
Historische Trenddaten können dabei wertvoll sein, weil vorhandene Prozessbewegungen genutzt werden können, um die Dynamik zu untersuchen, ohne dass dafür automatisch neue Versuche an der Anlage nötig sind. Die verfügbaren Daten müssen allerdings genügend Information enthalten, um zuverlässige Schlüsse ziehen zu können.
PID Dynamics arbeitet nach diesem Ansatz. Wir analysieren zuerst das Regelverhalten und die zugrunde liegende Prozessdynamik und begründen auf dieser Basis, welche Anpassungen sinnvoll sind.
Wie das abläuft, von der ersten Analyse bis zur Umsetzung und Verifikation, lesen Sie bei dem kompletten Ablauf.
Häufig gestellte Fragen
Was ist ein PID-Regler?
Ein PID-Regler ist ein Regelalgorithmus, der die Stellgröße auf Basis der Differenz zwischen dem gewünschten Wert, dem Sollwert (SP), und dem gemessenen Prozesswert (PV) berechnet. Die Regelung kann dabei einen proportionalen, einen integrierenden und einen differenzierenden Anteil nutzen.
PID-Regler werden in der Prozessindustrie unter anderem zur Regelung von Druck, Durchfluss, Füllstand, Temperatur und Dosierungen eingesetzt. In vielen Anwendungen werden übrigens nur P und I verwendet, und der Regler arbeitet dann als PI-Regler.
Wofür steht PID?
PID steht für Proportional, Integral und Differential.
Der P-Anteil reagiert auf die aktuelle Regelabweichung. Der I-Anteil baut Korrektur auf, solange eine Abweichung besteht. Der D-Anteil reagiert auf die Geschwindigkeit, mit der sich die Regelabweichung ändert.
Zusammen bestimmen diese Anteile, wie der Regler auf Änderungen und Störungen im Prozess reagiert.
Was ist der Unterschied zwischen einem PID-Regler und einer PID-Regelung?
Der PID-Regler ist der Algorithmus, der die Regelberechnung ausführt, zum Beispiel als Funktionsbaustein in einem Leitsystem oder einer SPS.
Die PID-Regelung oder der Regelkreis umfasst mehr als nur diesen Algorithmus. Auch die Messung, das Stellglied, der Prozess und die Rückführung zum Regler gehören zum Kreis.
Diese Unterscheidung ist wichtig. Schlechtes Regelverhalten muss nämlich nicht durch falsche Einstellungen von Kp, Tn oder Tv verursacht sein. Auch Prozessstörungen, Messprobleme, das Verhalten des Stellglieds, Begrenzungen und Wechselwirkungen mit anderen Regelkreisen können eine Rolle spielen.
Was ist der Unterschied zwischen einem PI- und einem PID-Regler?
Ein PI-Regler verwendet nur den Proportional- und den Integralanteil. Bei einem PID-Regler wird zusätzlich der Differentialanteil verwendet.
In vielen industriellen Regelkreisen genügt eine PI-Regelung. Der D-Anteil kann zusätzliche Dämpfung bringen, wenn die Prozessdynamik dafür geeignet ist und das Messsignal eine ausreichende Qualität hat.
Der D-Anteil reagiert jedoch stark auf schnelle Änderungen im Messsignal und kann dadurch auch Messrauschen verstärken. Das Hinzufügen von D ist deshalb keine Standardverbesserung. Die Wahl zwischen PI und PID sollte zum Verhalten des Prozesses und zur Qualität der Messung passen.
Kann ich einen PID-Regler selbst einstellen?
Das geht, aber eine Änderung von Kp, Tn oder Tv muss zur Dynamik des Prozesses passen.
Das Einstellen von Hand nach Erfahrung kann bei bestimmten Regelkreisen gut funktionieren. Je größer jedoch die Rolle von Totzeit, Prozesswechselwirkungen, Störungen oder wechselnden Betriebsbedingungen ist, desto schwieriger wird es, nur auf Basis des sichtbaren Trendbilds zu bestimmen, welche Einstellungen geeignet sind.
Eine begründete Einstellung beginnt deshalb mit dem Verständnis des Prozesses. Parameter wie die Prozessverstärkung Kproc, die Zeitkonstante τ und die Totzeit θ lassen sich verwenden, um die Prozessdynamik zu beschreiben und passende Reglereinstellungen zu bestimmen.
Woran erkenne ich, ob schlechtes Regelverhalten an den PID-Parametern liegt?
Das lässt sich nicht immer aus einem Trend oder einem Symptom feststellen.
Ein schwingender Istwert kann zum Beispiel durch zu aggressive Reglereinstellungen entstehen, aber auch durch eine periodische Prozessstörung, ein Ventil mit Haftreibung oder eine Wechselwirkung mit einem anderen Regelkreis. Eine träge Reaktion kann die Folge einer konservativen Einstellung sein, aber auch der natürlichen Prozessdynamik oder einer Begrenzung in der Anlage.
Deshalb werden Sollwert, Istwert und Stellgröße gemeinsam beurteilt, vorzugsweise in Kombination mit relevanten Prozessinformationen. Das Muster im Trend gibt Hinweise, aber die zugrunde liegende Ursache muss zuerst festgestellt werden, bevor die Reglereinstellungen angepasst werden.
Wie oft sollte eine PID-Regelung neu bewertet werden?
Dafür gibt es keinen festen Zeitraum. Ein gut eingestellter Regelkreis muss nicht automatisch regelmäßig neu eingestellt werden.
Eine neue Bewertung wird vor allem dann relevant, wenn sich die Prozessdynamik oder die Regelleistung ändert. Denken Sie an geänderte Produktionsbedingungen, Verschmutzung von Apparaten, Instandhaltung oder Austausch von Ventilen und Pumpen, Änderungen der Rohstoffe oder einen Regelkreis, der nachweislich anders zu reagieren beginnt.
Die Frage ist deshalb nicht nur, wie alt die PID-Parameter sind, sondern vor allem, ob sie noch zum Prozess passen, so wie er heute funktioniert.
Neugierig, wie viel ruhiger Ihre eigenen Kreise laufen können?
Wir analysieren vorhandene Trenddaten und rechnen durch, welche Einstellungen optimal sind. Keine zusätzliche Hardware, kein Stillstand. Der PID Performance Scan ist kostenlos: Sie sehen zuerst, wo es ruhiger geht, und erhalten danach einen Festpreis für die Optimierung.
Vereinbaren Sie ein Kennenlernen, und wir sehen uns Ihre Situation gemeinsam an. Sie hören innerhalb von ein bis zwei Werktagen von uns.